
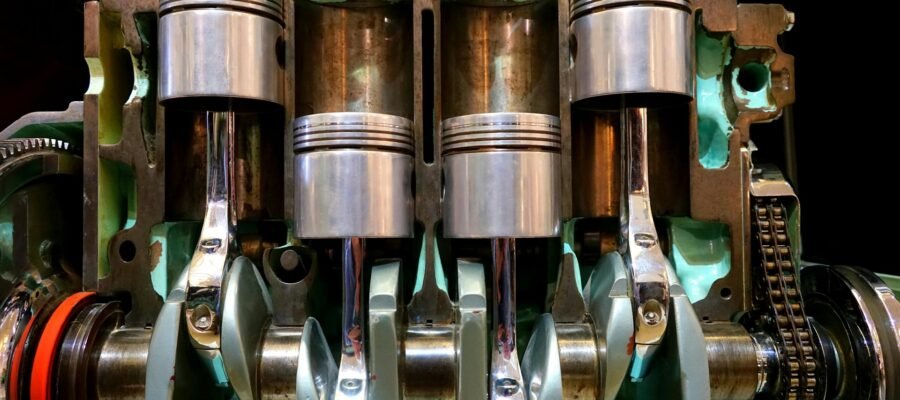
La cinemática angular es una rama esencial de la ingeniería que se enfoca en el estudio del movimiento de cuerpos rígidos, particularmente en lo que respecta a su rotación y desplazamiento angular, en este artículo, nos adentraremos en la cinemática de mecanismos, explicando cómo se pueden resolver problemas complejos que involucran movimientos tanto de translación como de rotación.
A lo largo del contenido, te proporcionaremos ejemplos de cinemática (Mecánica Vectorial para Ingenieros, Beer and Johnston) que te permitirán entender y aplicar conceptos clave como la velocidad angular, la aceleración angular y el desplazamiento angular, con esta guía, aprenderás a abordar de manera efectiva problemas típicos de la cinemática básica, lo que te ayudará a mejorar tus habilidades para analizar y diseñar mecanismos en ingeniería.
Entendiendo los Movimientos de Rotación y Translación: Guía Completa para Resolución de Problemas de Cinemática
Para poder resolver problemas de cinemática de cuerpo rigido es necesario comprender dos movimientos básicos, el de rotación y el de translación, a continuacion los definimos:
1. Movimiento de Translación: Es el movimiento en el que todos los puntos de un cuerpo rígido se mueven a la misma velocidad en una dirección específica, es decir, cada punto sigue una trayectoria paralela y no cambia la orientación del cuerpo, es el desplazamiento rectilíneo o curvilíneo de todo el cuerpo.
2. Movimiento de Rotación: Es el movimiento en el que un cuerpo rígido gira alrededor de un eje fijo, durante este movimiento, los puntos del cuerpo describen trayectorias circulares alrededor del eje, y la orientación del cuerpo cambia, pero su centro de masa permanece fijo.
Las fórmulas de cinemática permiten describir el movimiento de los cuerpos a partir de variables como posición, velocidad y aceleración. En el caso de los sólidos, las ecuaciones de cinemática para cuerpo rígido son esenciales para analizar tanto el movimiento de traslación como el de rotación, considerando que las distancias entre los puntos del cuerpo no cambian con el tiempo, acontinuación las formulas:
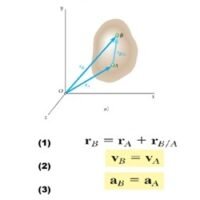
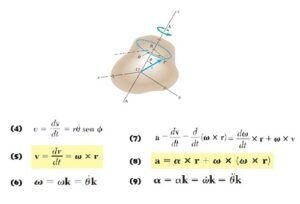
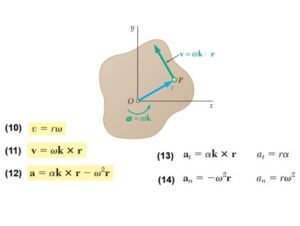
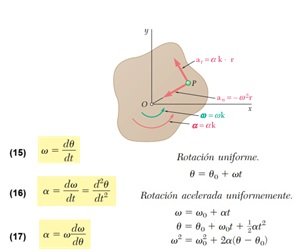
Ejercicios de Cinemática Circular: Problemas Resueltos de Cinemática de Cuerpo Rígido.
Recuerda que para poder entender la solución de los siguientes Ejercicios de Cinemática de Cuerpos Rigidos del Libro Mecánica Vectorial para Ingenieros, Beer-Jonhston-Cornwell, debes de contar con conocimientos en cálculo.
El movimiento de una leva se define por medio de la relación θ = t³ – 9t² + 15t, donde θ se expresa en radianes y t en segundos. Determine las coordenada angular, la velocidad angular y la aceleración angular de la leva cuando a) t = 0, b) t = 3 s.
SOLUCIÓN: A continuación mostramos la información obtenida del problema
Elemento mecánico: Leva
- Ecuación de movimiento: \(\theta = t^3 – 9t^2 + 15t\)
- Unidades: \(\theta = \text{rad} \quad \vert \quad t = \text{seg}\)
1. Datos y Variables a Calcular
- Datos conocidos: \(\theta = t^3 – 9t^2 + 15t\)
- Incógnitas: \(\theta = ? \quad ; \quad \omega = ? \quad ; \quad \alpha = ?\) para \(t = 0\text{ seg}\) y \(t = 3\text{ seg}\)
- Ecuaciones a utilizar: \(\omega = \frac{d\theta}{dt} \quad , \quad \alpha = \frac{d\omega}{dt}\)
2. Procedimiento (Derivación)
Procedemos a calcular la velocidad angular y la aceleración angular derivando respecto al tiempo:
- Velocidad Angular (\(\omega\)): \(\omega = \frac{d\theta}{dt} = \frac{d(t^3 – 9t^2 + 15t)}{dt} = 3t^2 – 18t + 15\)
- Aceleración Angular (\(\alpha\)): \(\alpha = \frac{d\omega}{dt} = \frac{d(3t^2 – 18t + 15)}{dt} = 6t – 18\)
3. Evaluación para t = 0 seg
- Desplazamiento Angular: \(\theta = t^3 – 9t^2 + 15t = (0)^3 – 9(0)^2 + 15(0) = 0 – 0 + 0 = 0\text{ rad}\)
- Velocidad Angular: \(\omega = 3t^2 – 18t + 15 = 3(0)^2 – 18(0) + 15 = 0 – 0 + 15 = 15\text{ rad/seg}\)
- Aceleración Angular: \(\alpha = 6t – 18 = 6(0) – 18 = -18\text{ rad/seg}^2\)
4. Evaluación para t = 3 seg
- Desplazamiento Angular: \(\theta = t^3 – 9t^2 + 15t = (3)^3 – 9(3)^2 + 15(3) = 27 – 81 + 45 = -9\text{ rad}\)
- Velocidad Angular: \(\omega = 3t^2 – 18t + 15 = 3(3)^2 – 18(3) + 15 = 27 – 54 + 15 = -12\text{ rad/seg}\)
- Aceleración Angular: \(\alpha = 6t – 18 = 6(3) – 18 = 0\text{ rad/seg}^2\)
5. Conclusión
| Tiempo (\(t\)) | Desplazamiento Angular (\(\theta\)) | Velocidad Angular (\(\omega\)) | Aceleración Angular (\(\alpha\)) |
|---|---|---|---|
| \(t = 0\text{ seg}\) | \(\theta = 0\text{ rad}\) | \(\omega = 15\text{ rad/seg}\) | \(\alpha = -18\text{ rad/seg}^2\) |
| \(t = 3\text{ seg}\) | \(\theta = -9\text{ rad}\) | \(\omega = -12\text{ rad/seg}\) | \(\alpha = 0\text{ rad/seg}^2\) |
Para la leva del problema 15.1, determine el tiempo, la coordenada angular y la aceleración angular cuando la velocidad angular es cero.
SOLUCIÓN: A continuacion los datos y variables obtenidos del ejercicio
Datos y Variables a Calcular
- Desplazamiento angular: \(\theta = t^3 – 9t^2 + 15t\)
- Velocidad angular: \(\omega = 0\)
- Unidades: \(\theta\) en \(\text{rad}\), \(t\) en \(\text{seg}\)
- Calcular: \(t = ? \quad , \quad \theta = ? \quad , \quad \alpha = ?\) cuando \(\omega = 0\)
1. Ecuaciones a utilizar
- Velocidad y Aceleración angular: \(\omega = \frac{d\theta}{dt} \quad \text{y} \quad \alpha = \frac{d\omega}{dt}\)
2. Cálculo de la velocidad angular y la aceleración angular
- Velocidad angular (\(\omega\)): \(\omega = \frac{d\theta}{dt} = \frac{d}{dt}(t^3 – 9t^2 + 15t)\)
- Resultado de la primera derivada: \(\omega = 3t^2 – 18t + 15\)
- Aceleración angular (\(\alpha\)): \(\alpha = \frac{d\omega}{dt} = \frac{d}{dt}(3t^2 – 18t + 15)\)
- Resultado de la segunda derivada: \(\alpha = 6t – 18\)
3. Igualamos a cero la ecuación de la velocidad angular
- Ecuación cuadrática: \(3t^2 – 18t + 15 = 0\)
- Dividiendo entre 3 tenemos: \(t^2 – 6t + 5 = 0\)
- Factorizando tenemos: \((t – 1)(t – 5) = 0\)
- Tiempos obtenidos: \(\therefore \quad t = 1\text{ seg} \quad \text{y} \quad t = 5\text{ seg}\)
4. Evaluación del desplazamiento y la aceleración angular
Para \(t = 1\text{ seg}\):
- Desplazamiento angular: \(\theta = t^3 – 9t^2 + 15t = (1)^3 – 9(1)^2 + 15(1) = 1 – 9 + 15 = 7\text{ rad}\)
- Aceleración angular: \(\alpha = 6t – 18 = 6(1) – 18 = 6 – 18 = -12\text{ rad/seg}^2\)
- Nota: En los apuntes manuscritos se omitió el signo negativo en \(-12\text{ rad/seg}^2\).
Para \(t = 5\text{ seg}\):
- Desplazamiento angular: \(\theta = t^3 – 9t^2 + 15t = (5)^3 – 9(5)^2 + 15(5) = 125 – 225 + 75 = -25\text{ rad}\)
- Aceleración angular: \(\alpha = 6t – 18 = 6(5) – 18 = 30 – 18 = 12\text{ rad/seg}^2\)
5. Conclusión
Cuando la velocidad angular es cero (\(\omega = 0\)), se obtienen los siguientes valores:
| Tiempo (\(t\)) | Desplazamiento angular (\(\theta\)) | Aceleración angular (\(\alpha\)) |
|---|---|---|
| \(t = 1\text{ seg}\) | \(\theta = 7\text{ rad}\) | \(\alpha = -12\text{ rad/seg}^2\) |
| \(t = 5\text{ seg}\) | \(\theta = -25\text{ rad}\) | \(\alpha = 12\text{ rad/seg}^2\) |
El movimiento de una manivela oscilante se define por medio de la relación θ = θ₀ Sen (πt/T) – (0.5θ₀) Sen (2πt/T), donde θ se expresa en radianes y t en segundos. Si se sabe que θ₀= 6 rad y T = 4s, determine la coordenada angular, la velocidad angular y la aceleración angular de la manivela cuando a) t = 0, b) t = 2s.
SOLUCIÓN: A continuacion mostramos la información resumida que nos da el problema del elemento mecánico de la manivela:
- Unidades: \(\theta = \text{rad} \quad \vert \quad t = \text{seg}\)
Datos, Incógnitas y Fórmulas Base
- Ecuación de movimiento: \(\theta = \theta_0 \sin\left(\frac{\pi t}{T}\right) – 0.5\theta_0 \sin\left(\frac{2\pi t}{T}\right)\)
- Constantes conocidas: \(\theta_0 = 6\text{ rad} \quad \text{en} \quad T = 4\text{ seg}\)
- Calcular: \(\theta = ?, \quad \omega = ?, \quad \alpha = ?\) cuando \(t = 0\text{ seg}\) y \(t = 2\text{ seg}\)
- Recordemos (Definiciones y Derivadas): \(\omega = \frac{d\theta}{dt} \quad ; \quad \alpha = \frac{d\omega}{dt}\)
- Reglas de derivación: \(\frac{d(\sin u)}{dx} = \cos u \frac{du}{dx} \quad \text{y} \quad \frac{d(\cos u)}{dx} = -\sin u \frac{du}{dx}\)
1. Cálculo de la velocidad angular y la aceleración angular
Derivamos el desplazamiento angular respecto al tiempo para obtener la velocidad angular (\(\omega\)):
- \(\omega = \frac{d\theta}{dt} = \frac{d}{dt}\left[\theta_0 \sin\left(\frac{\pi t}{T}\right)\right] – \frac{d}{dt}\left[0.5\theta_0 \sin\left(\frac{2\pi t}{T}\right)\right]\)
- \(\omega = \theta_0 \cos\left(\frac{\pi t}{T}\right) \cdot \frac{d}{dt}\left(\frac{\pi t}{T}\right) – 0.5\theta_0 \cos\left(\frac{2\pi t}{T}\right) \cdot \frac{d}{dt}\left(\frac{2\pi t}{T}\right)\)
- \(\omega = \frac{\theta_0 \pi}{T} \cos\left(\frac{\pi t}{T}\right) – 0.5\theta_0 \cdot \frac{2\pi}{T} \cos\left(\frac{2\pi t}{T}\right)\)
- Ecuación de velocidad angular: \(\omega = \frac{\theta_0 \pi}{T} \cos\left(\frac{\pi t}{T}\right) – \frac{\theta_0 \pi}{T} \cos\left(\frac{2\pi t}{T}\right)\)
Derivamos la velocidad angular respecto al tiempo para obtener la aceleración angular (\(\alpha\)):
- \(\alpha = \frac{d\omega}{dt} = \frac{d}{dt}\left[\frac{\theta_0 \pi}{T} \cos\left(\frac{\pi t}{T}\right) – \frac{\theta_0 \pi}{T} \cos\left(\frac{2\pi t}{T}\right)\right]\)
- \(\alpha = \frac{\theta_0 \pi}{T} \cdot \left(-\sin\left(\frac{\pi t}{T}\right)\right) \cdot \frac{\pi}{T} – \frac{\theta_0 \pi}{T} \cdot \left(-\sin\left(\frac{2\pi t}{T}\right)\right) \cdot \frac{2\pi}{T}\)
- Ecuación de aceleración angular: \(\alpha = -\frac{\theta_0 \pi^2}{T^2} \sin\left(\frac{\pi t}{T}\right) + \frac{2\theta_0 \pi^2}{T^2} \sin\left(\frac{2\pi t}{T}\right)\)
2. Evaluación para t = 0 seg (con \(\theta_0 = 6\text{ rad}\) y \(T = 4\text{ seg}\))
- Desplazamiento angular: \(\theta = \theta_0 \sin\left(\frac{\pi t}{T}\right) – 0.5\theta_0 \sin\left(\frac{2\pi t}{T}\right) = 6 \sin\left(\frac{\pi(0)}{4}\right) – 3 \sin\left(\frac{2\pi(0)}{4}\right) = 0\text{ rad}\)
- Velocidad angular: \(\omega = \frac{6\pi}{4} \cos\left(\frac{\pi(0)}{4}\right) – \frac{6(2\pi)}{4} \cos\left(\frac{2\pi(0)}{4}\right) = \frac{6\pi}{4} – \frac{6\pi}{4} = 0\text{ rad/seg}\)
- Aceleración angular: \(\alpha = -\frac{6\pi^2}{16} \sin\left(\frac{\pi(0)}{4}\right) + \frac{12\pi^2}{16} \sin\left(\frac{2\pi(0)}{4}\right) = 0\text{ rad/seg}^2\)
3. Evaluación para t = 2 seg (con \(\theta_0 = 6\text{ rad}\) y \(T = 4\text{ seg}\))
- Desplazamiento angular: \(\theta = 6 \sin\left(\frac{2\pi}{4}\right) – 3 \sin\left(\frac{4\pi}{4}\right) = 6(1) – 3(0) = 6\text{ rad}\)
- Velocidad angular: \(\omega = \frac{6\pi}{4} \cos\left(\frac{2\pi}{4}\right) – \frac{6\pi}{4} \cos(\pi) = \frac{6\pi}{4}(0) – \frac{6\pi}{4}(-1) = +\frac{6\pi}{4} = 4.71\text{ rad/seg}\)
- Aceleración angular: \(\alpha = -\frac{6\pi^2}{16} \sin\left(\frac{\pi}{2}\right) + \frac{12\pi^2}{16} \sin(\pi) = -\frac{6\pi^2}{16}(1) + 0 = -3.70\text{ rad/seg}^2\)
4. Conclusión
| Condición (\(\theta_0 = 6\text{ rad}\), \(T = 4\text{ seg}\)) | Desplazamiento angular (\(\theta\)) | Velocidad angular (\(\omega\)) | Aceleración angular (\(\alpha\)) |
|---|---|---|---|
| Para \(t = 0\text{ seg}\) | \(0\text{ rad}\) | \(0\text{ rad/seg}\) | \(0\text{ rad/seg}^2\) |
| Para \(t = 2\text{ seg}\) | \(6\text{ rad}\) | \(4.71\text{ rad/seg}\) | \(-3.70\text{ rad/seg}^2\) |
Formulario y Referencia Bibliográfica (Notas adicionales)
Cinemática de Cuerpos Rígidos:
- Ecuación (1) — Velocidad angular vectorial: \(\vec{\omega} = \dot{\theta} \hat{k}\)
- Ecuación (2) — Aceleración angular vectorial: \(\vec{\alpha} = \ddot{\theta} \hat{k}\)
- Ecuación (3) — Velocidad lineal vectorial: \(\vec{v} = \vec{\omega} \times \vec{r}\)
- Ecuación (4) — Aceleración lineal vectorial: \(\vec{a} = \vec{\alpha} \times \vec{r} + \vec{\omega} \times (\vec{\omega} \times \vec{r})\)
- Ecuación (5) — Rapidez lineal (escalar): \(v = r\omega\)
- Ecuación (6) — Aceleración tangencial (escalar): \(a_t = r\alpha\)
- Ecuación (7) — Aceleración normal (escalar): \(a_n = r\omega^2\)
Referencia: Beer, F. P., Johnston, E. R., & Cornwell, P. J. — Mecánica Vectorial para Ingenieros: Dinámica.
Retome el problema 15.3, cuando t = 1s.
SOLUCIÓN: A continuacion mostramos la información resumida que nos da el problema del elemento mecánico de la manivela:
- Condición del esquema: \(t = 1\text{ seg}\)
Datos y Ecuaciones de Movimiento
- Desplazamiento angular: \(\theta = \theta_0 \sin\left(\frac{\pi t}{T}\right) – 0.5\theta_0 \sin\left(\frac{2\pi t}{T}\right)\)
- Velocidad angular: \(\omega = \frac{\theta_0 \pi}{T} \cos\left(\frac{\pi t}{T}\right) – 0.5\theta_0 \cdot \frac{2\pi}{T} \cos\left(\frac{2\pi t}{T}\right)\)
- Aceleración angular: \(\alpha = -\frac{\theta_0 \pi^2}{T^2} \sin\left(\frac{\pi t}{T}\right) + \frac{2\theta_0 \pi^2}{T^2} \sin\left(\frac{2\pi t}{T}\right)\)
- Datos conocidos: \(t = 1\text{ seg} \quad ; \quad \theta_0 = 6\text{ rad} \quad ; \quad T = 4\text{ seg}\)
1. Cálculo del Desplazamiento Angular (\(\theta\))
Sustituyendo los valores \(t = 1\text{ seg}\), \(\theta_0 = 6\text{ rad}\) y \(T = 4\text{ seg}\) en la ecuación del desplazamiento angular:
- \(\theta = 6 \sin\left(\frac{\pi}{4}\right) – 0.5(6) \sin\left(\frac{2\pi}{4}\right)\)
- \(\theta = 6 \sin(45^\circ) – 3 \sin(90^\circ)\)
- Desplazamiento angular (\(\theta\)): \(\theta = 4.24264 – 3 = 1.243\text{ rad}\)
2. Cálculo de la Velocidad Angular (\(\omega\))
Sustituyendo los datos en la ecuación de la velocidad angular:
- \(\omega = \frac{6\pi}{4} \cos\left(\frac{\pi}{4}\right) – \frac{6\pi}{4} \cos\left(\frac{2\pi}{4}\right)\)
- \(\omega = \frac{6\pi}{4}\left[\cos\left(\frac{\pi}{4}\right) – \cos\left(\frac{2\pi}{4}\right)\right]\)
- Velocidad angular (\(\omega\)): \(\omega = \frac{6\pi}{4}(0.7071 – 0) = \frac{13.286}{4} = 3.33\text{ rad/seg}\)
3. Cálculo de la Aceleración Angular (\(\alpha\))
Sustituyendo los datos en la ecuación de la aceleración angular:
- \(\alpha = -\frac{6\pi^2}{4^2} \sin\left(\frac{\pi}{4}\right) + \frac{12\pi^2}{4^2} \sin\left(\frac{2\pi}{4}\right)\)
- \(\alpha = -\frac{6\pi^2}{4^2}\left[\sin\left(\frac{\pi}{4}\right) – 2\sin\left(\frac{\pi}{2}\right)\right]\)
- \(\alpha = -\frac{6\pi^2}{4^2}\left[\sin(45^\circ) – 2\sin(90^\circ)\right]\)
- \(\alpha = -\frac{6\pi^2}{4^2}(0.7071 – 2)\)
- Aceleración angular (\(\alpha\)): \(\alpha = -\frac{6\pi^2}{16}(-1.2929) = 4.79\text{ rad/seg}^2\)
4. Conclusión
Para las condiciones iniciales \(t = 1\text{ seg}\), \(\theta_0 = 6\text{ rad}\) y \(T = 4\text{ seg}\), los valores obtenidos son:
| Magnitud Cinemática | Símbolo | Resultado (para \(t = 1\text{ seg}\)) |
|---|---|---|
| Desplazamiento angular | \(\theta\) | \(1.243\text{ rad}\) |
| Velocidad angular | \(\omega\) | \(3.33\text{ rad/seg}\) |
| Aceleración angular | \(\alpha\) | \(4.79\text{ rad/seg}^2\) |
El movimiento de un disco que gira en un baño de aceite se define mediante la relación θ = θ₀ [ 1- e^(-t/4)], donde θ se expresa en radianes y t en segundos. Si se sabe que θ₀=0.40 rad, determinar la coordenada angular, la velocidad angular y la aceleración angular del disco cuando a) t=0, b) t=3s, c) t=∞.
Solución: Procedemos a realizar los cálculos con la información proporcionada a continuación:
Datos:
- Ecuación de posición: \(\theta = \theta_0(1 – e^{-t/4})\)
- \(\theta_0 = 0.4\text{ rad}\)
- \(\theta = \text{rad}\) y \(t = \text{s}\)
Las Ecuaciones que Utilizaremos son:
\(\omega = \frac{d\theta}{dt}\) \(\alpha = \frac{d\omega}{dt}\)Recordemos la siguiente regla de derivación: \(\frac{d(e^u)}{dx} = e^u \frac{du}{dx}\)
Procedemos a Derivar el Desplazamiento Angular para Obtener la Velocidad Angular:
\(\omega = \frac{d\theta}{dt} = \frac{d}{dt}\left(\theta_0 – \theta_0 e^{-t/4}\right)\)\(\omega = \frac{d\theta_0}{dt} – \frac{d}{dt}\left(\theta_0 e^{-t/4}\right)\)
\(\omega = \frac{\theta_0 e^{-t/4}}{4}\)
Procedemos a Derivar la Velocidad Angular para Obtener la Aceleración Angular:
\(\alpha = \frac{d\omega}{dt} = \frac{d}{dt}\left(\frac{\theta_0 e^{-t/4}}{4}\right)\)\(\alpha = \frac{\theta_0}{4} \frac{d(e^{-t/4})}{dt} = \frac{\theta_0}{4} e^{-t/4} \left(-\frac{1}{4}\right)\)
\(\alpha = -\frac{\theta_0 e^{-t/4}}{16}\)
a) EVALUACIÓN PARA \(t = 0\text{ s}\)
- Desplazamiento angular (\(\theta\)): \(\theta = 0.4(1 – e^{-0/4}) = 0.4(1 – 1) = 0\text{ rad}\)
- Velocidad angular (\(\omega\)): \(\omega = \frac{0.4 e^{-0/4}}{4} = \frac{0.4}{4} = 0.1\text{ rad/s}\)
- Aceleración angular (\(\alpha\)): \(\alpha = -\frac{0.4 e^{-0/4}}{16} = -\frac{0.4}{16} = -0.0250\text{ rad/s}^2\)
b) EVALUACIÓN PARA \(t = 3\text{ s}\)
- Desplazamiento angular (\(\theta\)): \(\theta = 0.4(1 – e^{-3/4}) = 0.4(1 – 0.4723.7) = 0.211\text{ rad}\)
- Velocidad angular (\(\omega\)): \(\omega = \frac{0.4 e^{-3/4}}{4} = 0.0472\text{ rad/s}\)
- Aceleración angular (\(\alpha\)): \(\alpha = -\frac{0.4 e^{-3/4}}{16} = -0.01181\text{ rad/s}^2\)
c) EVALUACIÓN PARA \(t = \infty\)
- Desplazamiento angular (\(\theta\)): \(\theta = \theta_0(1 – e^{-\infty/4}) = 0.4(1 – 0) = 0.4\text{ rad}\)
- Velocidad angular (\(\omega\)): \(\omega = \frac{\theta_0 e^{-\infty/4}}{4} = \frac{0.4 \cdot 0}{4} = 0\text{ rad/s}\)
- Aceleración angular (\(\alpha\)): \(\alpha = -\frac{0.4 e^{-\infty/4}}{16} = 0\text{ rad/s}^2\)
CONCLUSIÓN
| Tiempo (\(t\)) | Posición (\(\theta\)) | Velocidad (\(\omega\)) | Aceleración (\(\alpha\)) |
|---|---|---|---|
| \(t = 0\text{ s}\) | \(0\text{ rad}\) | \(0.1\text{ rad/s}\) | \(-0.0250\text{ rad/s}^2\) |
| \(t = 3\text{ s}\) | \(0.211\text{ rad}\) | \(0.0472\text{ rad/s}\) | \(-0.01181\text{ rad/s}^2\) |
| \(t = \infty\) | \(0.4\text{ rad}\) | \(0\text{ rad/s}\) | \(0\text{ rad/s}^2\) |
Formulario Anexo: CINEMÁTICA DE CUERPOS RÍGIDOS
Ecuaciones Vectoriales:
- \(\vec{\omega} = \dot{\theta}\hat{k}\)
- \(\vec{\alpha} = \ddot{\theta}\hat{k}\)
- \(\vec{v} = \vec{\omega} \times \vec{r}\)
- \(\vec{a} = \vec{\alpha} \times \vec{r} + \vec{\omega} \times (\vec{\omega} \times \vec{r})\)
Ecuaciones Escalares:
- \(v = r\omega\)
- \(a_t = r\alpha\)
- \(a_n = r\omega^2\)
La aceleración angular de un disco oscilante se define mediante la ecuación α=-kθ. Determine a) el valor de k para el cual w=8 rad/s cuando θ=0 y θ=4 rad cuando w=0, b) la velocidad angular del disco cuando θ=3rad.
Solución: Para resolver este problema de cinemática rotacional con aceleración variable, utilizaremos la relación fundamental que vincula la aceleración angular, la velocidad angular y el desplazamiento angular: \(\alpha = \omega \frac{d\omega}{d\theta}\).
1. Planteamiento de la Ecuación Diferencial
Sustituyendo la expresión de la aceleración angular dada en el enunciado (\(\alpha = -k\theta\)), separamos las variables e integramos:
\(\omega \frac{d\omega}{d\theta} = -k\theta \implies \omega d\omega = -k\theta d\theta\)Aplicamos la integración en ambos lados de la ecuación utilizando los límites desde las condiciones iniciales (\(\theta = 0\) cuando \(\omega = 8\text{ rad/s}\)) hasta una posición y velocidad genéricas:
\(\int_{8}^{\omega} \omega d\omega = \int_{0}^{\theta} -k\theta d\theta\)\(\left[ \frac{\omega^2}{2} \right]_{8}^{\omega} = -k \left[ \frac{\theta^2}{2} \right]_{0}^{\theta}\)
\(\frac{\omega^2}{2} – \frac{64}{2} = -\frac{k\theta^2}{2}\)
Multiplicando toda la ecuación por 2, obtenemos la relación general de movimiento:
\(\omega^2 – 64 = -k\theta^2 \implies \omega^2 = 64 – k\theta^2 \quad \text{— (Ecuación 1)}\)2. inciso a) Determinar el valor de la constante \(k\)
El enunciado establece una segunda condición de frontera: \(\theta = 4\text{ rad}\) cuando \(\omega = 0\). Sustituimos estos valores en la Ecuación 1 para despejar la incógnita:
\(0^2 = 64 – k(4)^2\) \(0 = 64 – 16k\) \(16k = 64 \implies k = \frac{64}{16} = 4\)\(k = 4\text{ s}^{-2}\)
Con este valor, nuestra ecuación de velocidad angular en función de la posición queda definida como:
\(\omega^2 = 64 – 4\theta^2 \quad \text{— (Ecuación 2)}\)3. inciso b) Calcular la velocidad angular cuando \(\theta = 3\text{ rad}\)
Sustituimos el valor de la coordenada angular de \(3\text{ rad}\) directamente en la Ecuación 2:
\(\omega^2 = 64 – 4(3)^2\) \(\omega^2 = 64 – 4(9)\) \(\omega^2 = 64 – 36 = 28\)Extrayendo la raíz cuadrada (considerando el valor absoluto de la rapidez rotacional):
\(\omega = \sqrt{28} \approx \pm 5.29\text{ rad/s}\)\(\omega \approx 5.29\text{ rad/s}\)
CONCLUSIÓN
| Parámetro Solicitado | Valor Obtenido | Unidades |
|---|---|---|
| Constante de proporcionalidad (\(k\)) | 4.00 | \(\text{s}^{-2}\) |
| Velocidad angular (\(\omega\)) a \(\theta = 3\text{ rad}\) | 5.29 | rad/s |
Formulario Anexo: CINEMÁTICA DE CUERPOS RÍGIDOS
Ecuaciones Vectoriales:
- \(\vec{\omega} = \dot{\theta}\hat{k}\)
- \(\vec{\alpha} = \ddot{\theta}\hat{k}\)
- \(\vec{v} = \vec{\omega} \times \vec{r}\)
- \(\vec{a} = \vec{\alpha} \times \vec{r} + \vec{\omega} \times (\vec{\omega} \times \vec{r})\)
Ecuaciones Escalares:
- \(v = r\omega\)
- \(a_t = r\alpha\)
- \(a_n = r\omega^2\)
Cuando se pone en operación, un motor alcanza su velocidad nominal de 3,300 rpm en 6s y cuando el motor se desactiva tarda 80s para llegar al reposo. Si se supone que el movimiento es uniformemente acelerado, determinar el número de revoluciones que ejecuta el motor a) para alcanzar la velocidad nominal, b) para detenerse.