
En el estudio de la cinemática, la descripción del movimiento de una partícula suele iniciarse utilizando sistemas de coordenadas fijos, como las coordenadas cartesianas (x, y, z). Sin embargo, cuando una partícula describe una trayectoria curvilínea, resulta mucho más ventajoso y natural analizar su movimiento utilizando un sistema de coordenadas que se desplace con la propia partícula.
Mientras que el vector velocidad V es siempre tangente a la trayectoria, el vector aceleración a generalmente no lo es, para simplificar su análisis, la aceleración se descompone en dos direcciones mutuamente perpendiculares e intrínsecas a la trayectoria: la componente tangencial y la componente normal.
Movimiento Plano de una Partícula
Considérese una partícula que se mueve a lo largo de una curva coplanar. Sea P la posición de la partícula en un instante dado t.
Definición de los Vectores Unitarios
Para describir el movimiento, se definen dos vectores unitarios de referencia:
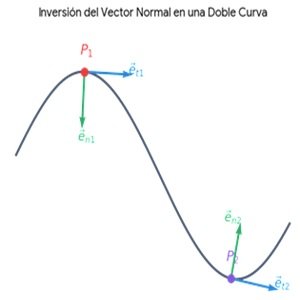
-Vector unitario tangente et: Se define en el punto P, es tangente a la trayectoria y apunta en la dirección del movimiento.
-Vector unitario normal en: Es perpendicular a et y apunta hacia el centro de curvatura de la trayectoria.
Deducción Matemática del Vector Normal
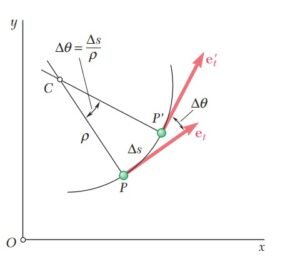
Si la partícula se desplaza a una posición posterior P’ en un instante t + Δ t, su vector tangente cambia a e’t. Al trasladar ambos vectores a un origen común, el vector diferencia se define como: Δet = e’t – et
Dado que ambos vectores tienen longitud unitaria, sus extremos yacen sobre un círculo de radio 1. Si Δ θ es el ángulo entre ellos, la magnitud de la diferencia es:
et= 2 sin ( Δ2/2 )
Cuando el intervalo de tiempo tiende a cero (Δ θ → 0), el vector Δ et se vuelve perpendicular a et (tangente al círculo unitario) y su magnitud tiende a 1. Por lo tanto, en el límite matemático se obtiene el vector unitario normal:
en = d et/dθ
Derivación de las Componentes de la Aceleración
 La velocidad de la partícula puede expresarse como el producto de su rapidez escalar (v) y el vector unitario tangente:
v = v*et
Para encontrar la aceleración, se aplica la regla de la derivada del producto con respecto al tiempo (t):
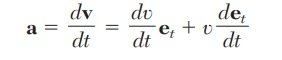
Aplicando la regla de la cadena para la derivada del vector unitario, se obtiene:
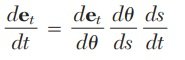 Sabiendo que:
ds/dt = v (razón de cambio del arco respecto al tiempo, es decir, la velocidad) y que
det /dθ = en (por definición del vector normal límite).
dθ/ds = 1/ρ (del cálculo elemental, donde ρ es el radio de curvatura en P).
Sustituyendo estos tres términos, la derivada del vector unitario tangente resulta en:
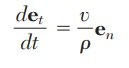 Finalmente, al sustituir este resultado en la ecuación original de la aceleración, obtenemos la ecuación fundamental del movimiento curvilíneo:
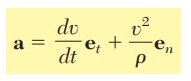
Por lo tanto, las componentes escalares de la aceleración son:
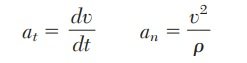
Significado Físico de las Componentes
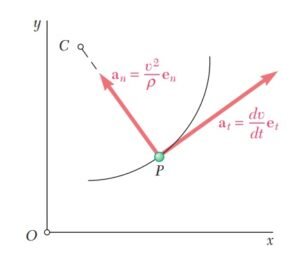 Las componentes de la aceleración tienen propósitos físicos completamente diferenciados:
Aceleración Tangencial (at): Refleja exclusivamente el cambio en la magnitud de la velocidad (rapidez).
Si la rapidez aumenta, at es positiva y el vector apunta en la dirección del movimiento.
Si la rapidez disminuye, at es negativa y el vector apunta en dirección contraria al movimiento.
Aceleración Normal (an): Refleja exclusivamente el cambio en la dirección del movimiento.
Su magnitud siempre es positiva porque depende de v².
El vector an siempre apunta hacia el interior de la curva (hacia el centro de curvatura).
Casos Especiales de Aceleración Nula
La aceleración total de una partícula solo será cero si ambas componentes son cero de manera simultánea. Esto nos lleva a conclusiones importantes:
– Si una partícula se mueve con velocidad constante a lo largo de una curva, su aceleración no es cero, ya que an existirá para cambiar la dirección del vector velocidad.
– La aceleración será cero en trayectorias curvas únicamente si la partícula pasa por un punto de inflexión (donde el radio de curvatura ρ se vuelve infinito, haciendo que an = 0).
– La aceleración normal es permanentemente cero únicamente si la trayectoria es una línea recta (ρ = ∞).
Movimiento en el Espacio Tridimensional
Cuando una partícula describe una trayectoria en el espacio de tres dimensiones, el análisis mediante at y an sigue siendo completamente válido, pero requiere definir con precisión geométrica la dirección del vector normal, ya que existen infinitas líneas perpendiculares a una tangente en el espacio.
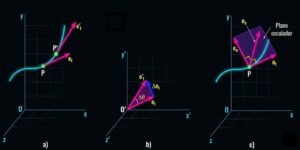
El Triedro de Frenet-Serret
Para resolver esto, se introducen tres planos y una tríada de vectores unitarios perpendiculares entre sí:
Plano Osculador: Es el plano límite definido por las posiciones sucesivas de los vectores tangentes et y e’t a medida que el intervalo de tiempo tiende a cero. Es el plano que «mejor se ajusta» a la curva en la vecindad del punto P.
Normal Principal (en): Es el vector normal que se encuentra estrictamente contenido dentro del plano osculador.
Binormal (eb): Se define mediante el producto cruz de los vectores anteriores, completando un sistema de mano derecha:
eb = et x en
Conclusión para el Movimiento Espacial
Dado que el vector diferencia límite de los tangentes se genera por completo dentro del plano osculador, la aceleración de una partícula en el espacio no tiene componente a lo largo de la binormal, toda la aceleración se contiene bidimensionalmente en el plano osculador instantáneo mediante la misma ecuación:
a = at . et + an . en + 0 eb
Aplicaciones en la Ingeniería Moderna
El hecho de que la aceleración normal dependa inversamente del radio de curvatura (ρ) es un factor crítico en el diseño industrial y civil para garantizar la seguridad y el confort:
– Diseño de Alas de Aviones: Los perfiles aerodinámicos se diseñan utilizando curvas suaves sin cambios bruscos en su curvatura. Esto evita fluctuaciones repentinas en la aceleración de las partículas de aire que fluyen alrededor del ala, previniendo turbulencias y pérdidas de sustentación.
– Vías de Ferrocarril y Carreteras: En ingeniería civil, una sección recta (ρ = ∞) nunca se conecta directamente con una sección circular (ρ = finito), ya que esto provocaría un salto instantáneo y peligroso en la aceleración normal (an), dañando los vagones y causando sacudidas violentas a los pasajeros. En su lugar, se insertan curvas de transición (como las espirales de transición o clotoides) donde el radio de curvatura disminuye suave y gradualmente.
– Diseño de Levas de Alta Velocidad: En la industria mecánica, los mecanismos de levas controlan el movimiento de válvulas y componentes automatizados. Para evitar fallas por fatiga y vibraciones extremas debidas a fuerzas de impacto, se emplean curvas de transición matemáticas que garantizan un cambio de aceleración continuo en todo el ciclo de operación.
Los Siguientes Problemas Resueltos de Movimiento Circular son del Libro Mecanica Vectorial Para Ingenieros Dinamica, by BEER, JOHNSTON
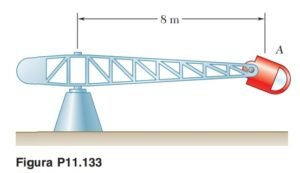 Determine la rapidez periférica de la cabina de pruebas centrífuga A, para la cual la componente normal de la aceleración es de 10g.
A fin de probar el desempeño de un automóvil, éste es conducido alrededor de una pista de pruebas circular con diámetro d. Determine a) el valor de d si cuando la rapidez del automóvil es de 72 km/h, la componente normal de la aceleración es de 3.2 m/s2, b) la rapidez del automóvil si d =180 m y se sabe que la componente normal de la aceleración es de 0.6g.
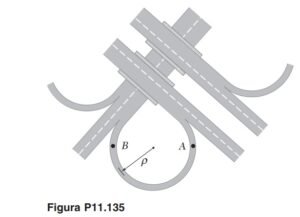 Determine el radio mínimo que debe usarse para una carretera si la componente normal de la aceleración de un automóvil que viaja a 45 mi/h no debe ser mayor que 2.4 ft/s²
.
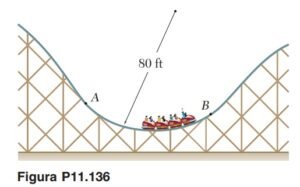 Determine la rapidez máxima que los carros de la montaña rusa pueden alcanzar a lo largo de la porción circular AB de la pista, si la componente normal de su aceleración no puede ser mayor que 3g.
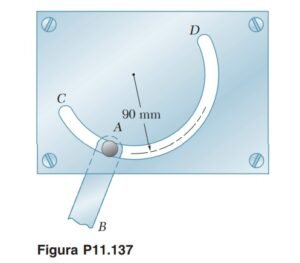 El pasador A, que se encuentra unido al eslabón AB, está restringido a moverse en la ranura circular CD. Si en t=0 el pasador empieza a moverse del reposo de manera que su rapidez aumenta a razón constante de 20 mm/s², determine la magnitud de su aceleración total cuando a) t=0. b) t=2 s.
Un tren monorriel parte desde el reposo en una curva de 400m de radio y acelera a una razón constante at. Si la aceleración total máxima del tren no debe exceder 1.5 m/s², determine a) la distancia más corta en la que el tren puede alcanzar una rapidez de 72 km/h, b) la razón constante de aceleración at correspondiente.
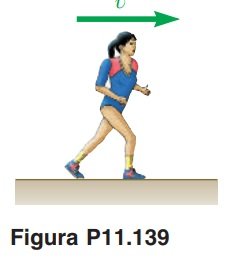 Una pista al aire libre tiene un diámetro de 420 ft. Una corredora aumenta su rapidez a razón constante desde 14 hasta 24 ft/s en una distancia de 95 ft. Determine la aceleración total de la corredora 2s después de que empieza a aumentar su rapidez.
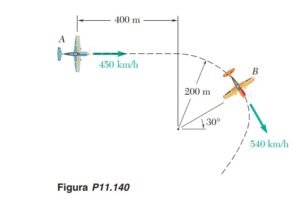 En un instante dado en una carrera de aviones, el avión A vuela horizontalmente en línea recta, y su rapidez aumenta a razón de 8 m/s2. El avión B vuela a la misma altura que el avión A y, al rodear un pilar, sigue una trayectoria circular de 300 m de radio. Si se sabe que en un instante dado la rapidez de B está disminuyendo a razón de 3 m/s2, determine, para
las posiciones mostradas, a) la velocidad de B relativa a A, b) la aceleración de B en relación con A.
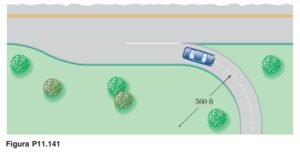 Un automovilista que viaja a lo largo de la parte recta de una carretera, está disminuyendo la rapidez de su automóvil a razón constante antes de salir de la carretera por una rampa circular con radio de 560 ft. Continúa desacelerando a la misma tasa constante de manera que 10 s después de entrar a la rampa, su rapidez ha bajado a 20 mi/h, a partir de entonces mantiene dicha rapidez. Si se sabe que a esta rapidez constante la aceleración total del automóvil es igual a un cuarto de su valor antes de entrar a la rampa, determine el valor máximo de la aceleración total del automóvil.
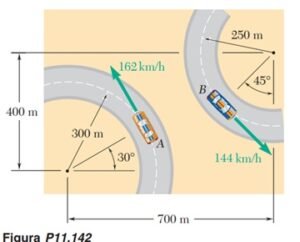 Los automóviles de carreras A y B se desplazan sobre porciones circulares de una pista de carreras. En el instante que se indica, la rapidez de A disminuye a razón de 7 m/s2 y la rapidez de B se incrementa a una tasa de 2 m/s2. Para las posiciones mostradas, determine a) la velocidad de B relativa a A, b) la aceleración de B relativa a A.