

El equilibrio de una partícula en el espacio tridimensional es un concepto fundamental en la ingeniería estructural y la física estática. Cuando las fuerzas dejan de actuar en un solo plano y se extienden a las tres dimensiones (x, y, z), el análisis vectorial se vuelve indispensable para garantizar la estabilidad de un sistema.
¿Qué es el Equilibrio de una Partícula en el Espacio?
Una partícula se encuentra en equilibrio estático cuando la resultante de todas las fuerzas que actúan sobre ella es exactamente igual a cero, en el espacio tridimensional, esta condición física se traduce en una ecuación vectorial fundamental: ΣF=0
Al descomponer esta ecuación en los tres ejes cartesianos, se generan tres ecuaciones escalares independientes:
* ΣFx=0 (Suma de fuerzas en el eje X)
* ΣFy=0 (Suma de fuerzas en el eje Y)
* ΣFz=0(Suma de fuerzas en el eje Z)
Estas tres relaciones matemáticas permiten resolver un sistema físico con un máximo de tres incógnitas, las cuales corresponden generalmente a las magnitudes de fuerzas desconocidas o tensiones en cables.
Louis Poinsot (Francia): Creó el concepto moderno de «par de fuerzas» y momentos en el espacio. Demostró cómo reducir cualquier sistema complejo de fuerzas en 3D a una sola fuerza y un solo momento resultante.Pasos para Resolver Problemas de Estática en 3D
Para resolver con éxito cualquier problema de colinealidad o tensión tridimensional, se debe seguir un proceso metodológico riguroso:
1. Construir el Diagrama de Cuerpo Libre (DCL)
Aísle la partícula de estudio y grafique con precisión todas las fuerzas que interactúan sobre ella.
* Datos conocidos: Anote las magnitudes numéricas y las distancias o ángulos que definen la dirección de las fuerzas.
* Variables: Utilice letras o símbolos claros (ej. TA, TB) para representar las fuerzas desconocidas.
* Claridad: Evite saturar el diagrama con anotaciones ajenas a las fuerzas y su geometría.
2. Descomposición Vectorial de las Fuerzas
Exprese cada fuerza en sus componentes rectangulares utilizando vectores unitarios (î, ĵ, k̂). Si conoce los puntos de aplicación, defina el vector de posición y determine el vector unitario de dirección λ, con lo cual podras calcular la fuerza.

Donde d es la distancia total obtenida del DCL, si la dirección se define por ángulos componentes, use los cosenos directores para formular el vector, las fuerzas con magnitudes desconocidas mantendrán su variable multiplicando al vector unitario.
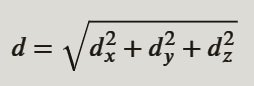
3. Establecer y Resolver el Sistema de Ecuaciones
Sume vectorialmente todas las fuerzas e iguale el vector resultante a cero, agrupe y factorice los términos correspondientes a cada eje (î, ĵ, k̂).
Para que la condición de equilibrio se cumpla, los coeficientes de cada vector unitario deben ser cero de forma independiente. Esto genera el sistema de tres ecuaciones algebraicas mencionado anteriormente. Finalmente, aplique métodos de resolución comunes (sustitución, eliminación o matrices) para hallar las tres incógnitas del problema.
Los Siguientes Problemas Resueltos son del libro MECÁNICA VECTORIAL PARA INGENIEROS ESTÁTICA de E. Russell Johnston, Jr; Phillip J. Cornwell y Ferdinand P. Beer.
 Un contenedor se sostiene por medio de tres cables que están unidos al techo como se muestra en la figura. Determine el peso W del contenedor si la tensión en el cable AB es de 6 kN.
Solución: Para resolver este problema de equilibrio de una partícula en tres dimensiones, determinamos los vectores de posición de cada cable tomando como origen de coordenadas el punto A(0,0,0).
1.- Los vectores de posición y longitudes de los cables
A partir de la geometría de la figura, los vectores de posición desde el punto común A hacia los puntos de anclaje en el techo son:
\( \mathbf{\vec{AB} = -450\hat{i} + 600\hat{j} + 0\hat{k} \text{ mm}} \\\mathbf{\vec{AC} = 0\hat{i} + 600\hat{j} – 320\hat{k} \text{ mm}} \\
\mathbf{\vec{AD} = 500\hat{i} + 600\hat{j} + 360\hat{k} \text{ mm}}
\)
Procedemos a calcular la longitud (magnitud) de cada uno de los cables involuncrados:
\( \mathbf{AB = \sqrt{(-450)^2 + 600^2 + 0^2} = 750 \text{ mm}} \\\mathbf{AC = \sqrt{0^2 + 600^2 + (-320)^2} = 680 \text{ mm}} \\
\mathbf{AD = \sqrt{500^2 + 600^2 + 360^2} = 860 \text{ mm}}
\)
2.- Expresamos vectorialmente las fuerzas (Tensiones)
Expresamos cada fuerza multiplicando su magnitud por su respectivo vector unitario (λ = r/r), donde λ y r son cantidades vectoriales.
\( \mathbf{\vec{T}_{AB} = T_{AB} \left( \frac{-450\hat{i} + 600\hat{j}}{750} \right) = T_{AB} (-0.6\hat{i} + 0.8\hat{j})} \\\mathbf{\vec{T}_{AC} = T_{AC} \left( \frac{600\hat{j} – 320\hat{k}}{680} \right) = T_{AC} \left( \frac{15}{17}\hat{j} – \frac{8}{17}\hat{k} \right)} \\
\mathbf{\vec{T}_{AD} = T_{AD} \left( \frac{500\hat{i} + 600\hat{j} + 360\hat{k}}{860} \right) = T_{AD} \left( \frac{25}{43}\hat{i} + \frac{30}{43}\hat{j} + \frac{18}{43}\hat{k} \right)}
\)
El peso del contenedor actúa verticalmente hacia abajo:
\( \mathbf{\vec{W} = -W\hat{j}}\)
- Aplicamos las Ecuaciones de equilibrio (F=0)
Dado que la tensión en el cable AB es TAB=6kN, sustituimos este valor en las componentes:
Eje “X”
\( \mathbf{\sum F_{x}=0\implies -0.6(6\text{ kN})+\frac{25}{43}T_{AD}=0} \\\mathbf{-3.6+\frac{25}{43}T_{AD}=0\implies T_{AD}=\frac{3.6\times 43}{25}=6.192\text{ kN}}
\)
Eje “Z”
\( \mathbf{\sum F_{z}=0\implies -\frac{8}{17}T_{AC}+\frac{18}{43}T_{AD}=0}\)
Sustituyendo el valor de TAD obtenemos:
\( \mathbf{-\frac{8}{17}T_{AC}+\frac{18}{43}(6.192)=0\implies -\frac{8}{17}T_{AC}+2.592=0} \\\mathbf{T_{AC}=\frac{2.592\times 17}{8}=5.508\text{ kN}}
\)
Eje “Y”
\( \mathbf{\sum F_{y}=0\implies 0.8(6)+\frac{15}{17}T_{AC}+\frac{30}{43}T_{AD}-W=0}\)
Sustituyendo todas las tensiones calculadas, obtenemos:
\(
\mathbf{4.8+\frac{15}{17}(5.508)+\frac{30}{43}(6.192)-W=0\qquad 4.8+4.86+4.32-W=0} \\
\mathbf{13.98-W=0\implies W=13.98\text{ kN}}
\)
El peso del contenedor para mantener el sistema en equilibrio es de 13.98kN.
Un contenedor se sostiene por medio de tres cables que están unidos al techo como se muestra en la figura. Determine el peso W del contenedor si la tensión en el cable AD es de 4.3 kN.
Solución: Para resolver este problema de equilibrio de una partícula en tres dimensiones, determinamos los vectores de posición de cada cable tomando como origen de coordenadas el punto A (0,0,0), estos vectores van desde el punto de amarre a los cables del techo:
1.- Coordenadas de los vectores de posición:
A partir de la geometría de la figura, los vectores de posición desde el punto común A hacia los puntos de anclaje en el techo son:
\( \mathbf{\vec{AB} = -450\hat{i} + 600\hat{j} + 0\hat{k} \text{ mm}} \\\mathbf{\vec{AC} = 0\hat{i} + 600\hat{j} – 320\hat{k} \text{ mm}} \\
\mathbf{\vec{AD} = 500\hat{i} + 600\hat{j} + 360\hat{k} \text{ mm}}
\)
Procedemos a calcular la longitud (magnitud) de cada uno de los cables involuncrados:
\( \mathbf{AB = \sqrt{(-450)^2 + 600^2 + 0^2} = 750 \text{ mm}} \\\mathbf{AC = \sqrt{0^2 + 600^2 + (-320)^2} = 680 \text{ mm}} \\
\mathbf{AD = \sqrt{500^2 + 600^2 + 360^2} = 860 \text{ mm}}
\)
2.- Expresamos vectorialmente las fuerzas (Tensiones)
Expresamos cada fuerza multiplicando su magnitud por su respectivo vector unitario (λ = r/r), donde λ y r son cantidades vectoriales.
\( \mathbf{\vec{T}_{AB} = T_{AB} \left( \frac{-450\hat{i} + 600\hat{j}}{750} \right) = T_{AB} (-0.6\hat{i} + 0.8\hat{j})} \\\mathbf{\vec{T}_{AC} = T_{AC} \left( \frac{600\hat{j} – 320\hat{k}}{680} \right) = T_{AC} \left( \frac{15}{17}\hat{j} – \frac{8}{17}\hat{k} \right)} \\
\mathbf{\vec{T}_{AD} = T_{AD} \left( \frac{500\hat{i} + 600\hat{j} + 360\hat{k}}{860} \right) = T_{AD} \left( \frac{25}{43}\hat{i} + \frac{30}{43}\hat{j} + \frac{18}{43}\hat{k} \right)}
\)
3. Aplicamos las ley de Newton y obtenemos las Ecuaciones de Equilibrio (F=0):
Dado que TAD=4.3kN, podemos sustituir este valor directamente en las ecuaciones por componentes:
- Eje X (Fx=0):
\)
- Eje Z (Fz=0):
\)
- Eje Y(Fy=0):
\) \( \mathbf{W=0.8(4.167\text{ kN})+\frac{15}{17}(3.825\text{ kN})+\frac{30}{43}(4.3\text{ kN})} \\
\mathbf{W=3.333\text{ kN}+3.375\text{ kN}+3.0\text{ kN}}
\)
4 Conclusion:
Con la informacion obtenida anteriormente tenemos que: W = 9.708 kN, TAB= 4.167 kN, TAC= 3.825 kN y TAD= 4.3 kN
 Tres cables son usados para amarrar el globo que se muestra en la figura. Si la tensión en el cable AB es de 259 N, determine la fuerza vertical P que ejerce el globo en A.
Solución: A partir de la descripción del problema, definimos la ubicación espacial de cada punto en metros considerando el origen (0,0,0) en el suelo justo debajo del globo:
- \(A = (0, 5.60, 0)\text{ mts}\)
- \(B = (-4.20, 0, 0)\text{ mts}\)
- \(C = (2.40, 0, 4.20)\text{ mts}\)
- \(D = (0, 0, -3.30)\text{ mts}\)
1. Calculamos los vectores de posición y sus magnitudes
Calculamos los vectores que van desde el punto común de equilibrio “A” hacia cada punto de amarre junto con sus distancias físicas (magnitudes) utilizando la fórmula \(\Delta \vec{r} = \vec{r}_f – \vec{r}_i\):
Para el cable AB:
\(\vec{r}_{AB} = B – A = -4.20\hat{i} – 5.60\hat{j} + 0\hat{k}\) \(d_{AB} = \sqrt{(-4.20)^2 + (-5.60)^2 + 0^2} = \sqrt{17.64 + 31.36} = 7.0\text{ m}\)Para el cable AC:
\(\vec{r}_{AC} = C – A = 2.40\hat{i} – 5.60\hat{j} + 4.20\hat{k}\) \(d_{AC} = \sqrt{(2.40)^2 + (-5.60)^2 + (4.20)^2} = \sqrt{5.76 + 31.36 + 17.64} = \sqrt{54.76} = 7.4\text{ m}\)Para el cable AD:
\(\vec{r}_{AD} = D – A = 0\hat{i} – 5.60\hat{j} – 3.30\hat{k}\) \(d_{AD} = \sqrt{0^2 + (-5.60)^2 + (-3.30)^2} = \sqrt{31.36 + 10.89} = \sqrt{42.25} = 6.5\text{ m}\)2. Ahora expresamos las fuerzas vectoriales en sus componentes rectangulares
Cada fuerza la multiplicamos por su magnitud y su respectivo vector unitario mediante la relación \(\vec{T} = T \cdot \frac{\vec{r}}{d}\):
La fuerza vertical del globo queda definida por: \(\vec{P} = P\hat{j}\)
La Tensión AB se define por (\(T_{AB} = 259\text{ N}\)):
\(\vec{T}_{AB} = 259 \left( \frac{-4.20}{7.0}\hat{i} – \frac{5.60}{7.0}\hat{j} + 0\hat{k} \right) = -155.4\hat{i} – 207.2\hat{j}\)La Tensión en AC se define por:
\(\vec{T}_{AC} = T_{AC} \left( \frac{2.40}{7.4}\hat{i} – \frac{5.60}{7.4}\hat{j} + \frac{4.20}{7.4}\hat{k} \right)\)La Tensión en AD se define por:
\(\vec{T}_{AD} = T_{AD} \left( 0\hat{i} – \frac{5.60}{6.5}\hat{j} – \frac{3.30}{6.5}\hat{k} \right)\)3. Planteamos y Resolver las Ecuaciones escalares
Debido a que la partícula en “A” está en equilibrio, la sumatoria de fuerzas en cada uno de los ejes coordenados debe ser igual a cero: \(\Sigma F_x = 0, \quad \Sigma F_y = 0, \quad \Sigma F_z = 0\)
Ecuación en el eje X (\(\Sigma F_x = 0\)):
\(-155.4 + \frac{2.40}{7.4}T_{AC} = 0 \implies \frac{2.40}{7.4}T_{AC} = 155.4 \implies T_{AC} = \frac{155.4 \times 7.4}{2.40} = 479.15\text{ N}\)Ecuación en el eje Z (\(\Sigma F_z = 0\)):
\(\frac{4.20}{7.4}T_{AC} – \frac{3.30}{6.5}T_{AD} = 0\)Sustituyendo el valor de \(T_{AC}\) en la anterior ecuación obtenemos:
\(\frac{4.20}{7.4}(479.15) – \frac{3.30}{6.5}T_{AD} = 0 \implies 271.95 = \frac{3.30}{6.5}T_{AD} \implies T_{AD} = \frac{271.95 \times 6.5}{3.30} \approx 535.66\text{ N}\)Ecuación en el eje Y (\(\Sigma F_y = 0\)):
\(-207.2 – \frac{5.60}{7.4}T_{AC} – \frac{5.60}{6.5}T_{AD} + P = 0\)Sustituyendo las tensiones obtenidas, tenemos:
\(P = 207.2 + \frac{5.60}{7.4}(479.15) + \frac{5.60}{6.5}(535.66)\) \(P = 207.2 + 362.60 + 461.49\)Por lo tanto P vale:
\(P = 1031.29\text{ N}\)4. Conclusión
La fuerza vertical \(P\) requerida para mantener el sistema en equilibrio estático ante las condiciones dadas es de 1031.29 N dirigida hacia arriba.
Tres cables son usados para amarrar el globo que se muestra en la figura. Si la tensión en el cable AC es de 444 N, determine la fuerza vertical P que ejerce el globo en A.
Solución: A partir de la descripción del problema, definimos la ubicación espacial de cada punto en metros considerando el origen (0,0,0) en el suelo justo debajo del globo:
- \(A = (0, 5.60, 0)\text{ m}\)
- \(B = (-4.20, 0, 0)\text{ m}\)
- \(C = (2.40, 0, 4.20)\text{ m}\)
- \(D = (0, 0, -3.30)\text{ m}\)
1. Determinamos los vectores de posición
Para analizar el equilibrio en el punto A, primero encontramos los vectores de posición que van desde el punto A hacia los puntos de anclaje B, C y D, por lo que obtenemos:
\(\vec{r}_{AB} = B – A = (-4.20 – 0)\hat{i} + (0 – 5.60)\hat{j} + (0 – 0)\hat{k} = -4.20\hat{i} – 5.60\hat{j} + 0\hat{k}\) \(\vec{r}_{AC} = C – A = (2.40 – 0)\hat{i} + (0 – 5.60)\hat{j} + (4.20 – 0)\hat{k} = 2.40\hat{i} – 5.60\hat{j} + 4.20\hat{k}\) \(\vec{r}_{AD} = D – A = (0 – 0)\hat{i} + (0 – 5.60)\hat{j} + (-3.30 – 0)\hat{k} = 0\hat{i} – 5.60\hat{j} – 3.30\hat{k}\)2. procedemos a calcular las magnitudes de las distancias de los cables y la de los vectores unitarios
Calculamos la distancia (longitud) de cada cable aplicando el teorema de Pitágoras en tres dimensiones \(d = \sqrt{x^2 + y^2 + z^2}\):
- \(d_{AB} = \sqrt{(-4.20)^2 + (-5.60)^2 + 0^2} = \sqrt{17.64 + 31.36} = 7.00\text{ m}\)
- \(d_{AC} = \sqrt{2.40^2 + (-5.60)^2 + 4.20^2} = \sqrt{5.76 + 31.36 + 17.64} = 7.40\text{ m}\)
- \(d_{AD} = \sqrt{0^2 + (-5.60)^2 + (-3.30)^2} = \sqrt{31.36 + 10.89} = 6.50\text{ m}\)
Los vectores unitarios utilizando la ecuación \(\lambda = \frac{\vec{r}}{d}\) son:
- \(\lambda_{AB} = -0.6\hat{i} – 0.8\hat{j} + 0\hat{k}\)
- \(\lambda_{AC} = \frac{12}{37}\hat{i} – \frac{28}{37}\hat{j} + \frac{21}{37}\hat{k} \approx 0.3243\hat{i} – 0.7568\hat{j} + 0.5676\hat{k}\)
- \(\lambda_{AD} = 0\hat{i} – \frac{56}{65}\hat{j} – \frac{33}{65}\hat{k} \approx 0\hat{i} – 0.8615\hat{j} – 0.5077\hat{k}\)
3. Procedemos a Calcular los vectores de tensión
Sabiendo que la tensión en el cable AC es \(T_{AC} = 444\text{ N}\), podemos definir sus componentes exactas multiplicando su magnitud por su vector unitario:
\(\vec{T}_{AC} = 444 \cdot \left( \frac{2.40}{7.40}\hat{i} – \frac{5.60}{7.40}\hat{j} + \frac{4.20}{7.40}\hat{k} \right) = 144\hat{i} – 336\hat{j} + 252\hat{k}\)Para los demás cables expresamos las fuerzas en función de sus magnitudes desconocidas \(T_{AB}\) y \(T_{AD}\):
- \(\vec{T}_{AB} = T_{AB}(-0.6\hat{i} – 0.8\hat{j})\)
- \(\vec{T}_{AD} = T_{AD}\left( -\frac{56}{65}\hat{j} – \frac{33}{65}\hat{k} \right)\)
La fuerza vertical ascendente del globo se define como: \(\vec{P} = P\hat{j}\).
4. Resolver las ecuaciones de equilibrio para cada uno de los ejes coordenados
Para que el punto “A” esté en equilibrio, la suma vectorial de todas las fuerzas debe ser cero \(\Sigma \vec{F} = 0\).
Ecuación en el eje Z, \(\Sigma F_z = 0\):
\(252 – T_{AD}\left(\frac{33}{65}\right) = 0 \implies T_{AD} = \frac{252 \cdot 65}{33} = \frac{5460}{11} \approx 496.36\text{ N}\)Ecuación en el eje X, \(\Sigma F_x = 0\):
\(-0.6T_{AB} + 144 = 0 \implies T_{AB} = \frac{144}{0.6} = 240\text{ N}\)Ecuación en el eje Y, \(\Sigma F_y = 0\):
\(P – 0.8T_{AB} – 336 – \frac{56}{65}T_{AD} = 0\)Sustituyendo los valores encontrados de \(T_{AB}\) y \(T_{AD}\) obtenemos:
\(P – 0.8(240) – 336 – \frac{56}{65}\left(\frac{5460}{11}\right) = 0\) \(P – 192 – 336 – \frac{4704}{11} = 0\) \(P = 528 + 427.64 = 955.64\text{ N}\)5. Resultado Final
La fuerza vertical \(P\) ejercida por el globo en el punto de amarre A es de 955.64 N en dirección vertical hacia arriba.
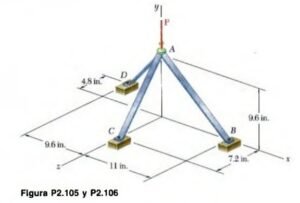 El montaje de apoyo que se muestra en la figura está atornillado al sitio en B, C y D y soporta en A una fuerza P dirigida hacia abajo. Si las fuerzas presentes en los elementos AB, AC y AD están dirigidas a lo largo de los elementos respectivos, y la fuerza en el elemento AB es de 29.2lb, determine la magnitud de P.
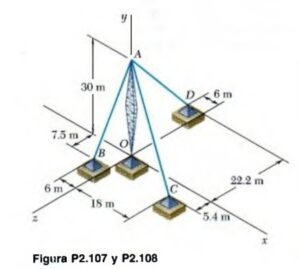 Una torre de transmisión se sostiene por medio de tres alambres que están unidos a una punta colocada en A y se anclan mediante pernos en B, C y D. Si la tensión en el alambre AB es de 3.6 kN, determine la fuerza vertical P ejercida por la torre sobre la punta puesta en A.
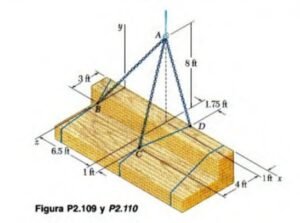 Una carga de madera de 320 lb se levanta usando un cabestro de tres ramas. Si en el instante mostrado la madera se encuentra en reposo, determine la tensión en cada rama del cabestro.